


En nuestro post anterior Ejemplo mínimo de generación de pulsos RMT del ESP32 usando Arduino y PlatformIO usando el periférico RMT. Los pulsos tienen un estado estable (estado apagado) de 0V y un voltaje de pulso de 3.3V.
Si queremos generar pulsos invertidos, tenemos que invertir las entradas level en el array pulseRMT:
pulseRMT_example.cpp
static const rmt_item32_t pulseRMT[] = {
    {{{
      /*pulse duration=*/100, /*pulse level*/0,
      // Después del pulso, salida 1
      0, 1
    }}} ,
};
y adicionalmente configurar la salida RMT cuando el pulso haya terminado usando
rmt_idle_level_config.cpp
config.tx_config.idle_level = RMT_IDLE_LEVEL_HIGH;
config.tx_config.idle_output_en = true;
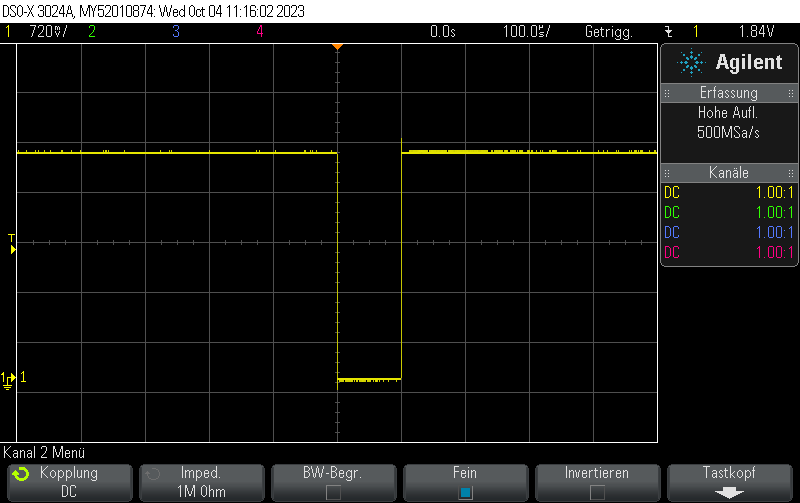
Así es como se ve el pulso:
Ejemplo completo:
esp32_rmt_inverted_pulse.cpp
#include <Arduino.h>
#include <esp_log.h>
#include <driver/rmt.h>

// Tren de pulsos de salida en D14
constexpr gpio_num_t rmtPin = GPIO_NUM_14;
constexpr rmt_channel_t RMT_TX_CHANNEL = RMT_CHANNEL_0;

static const rmt_item32_t pulseRMT[] = {
    {{{
      /*pulse duration=*/100, /*pulse level*/0,
      // Después del pulso, salida 1
      0, 1
    }}},
};

void setup() {
  Serial.begin(115200);

  rmt_config_t config = RMT_DEFAULT_CONFIG_TX(rmtPin, RMT_TX_CHANNEL);
  config.clk_div = 80; // reloj de entrada 80 MHz => reloj de salida 1 MHz
  config.tx_config.idle_level = RMT_IDLE_LEVEL_HIGH;
  config.tx_config.idle_output_en = true;

  ESP_ERROR_CHECK(rmt_config(&config));
  ESP_ERROR_CHECK(rmt_driver_install(config.channel, 0, 0));

}

void loop() {
  ESP_ERROR_CHECK(rmt_write_items(RMT_TX_CHANNEL, pulseRMT, sizeof(pulseRMT) / sizeof(rmt_item32_t), true));
  delay(10);
}
platformio.ini
[env:esp32dev]
platform = espressif32
board = esp32dev
framework = arduino
monitor_speed = 115200
Echa un vistazo a artículos similares por categoría:
Arduino C/C++ ESP8266/ESP32 PlatformIO
Si este artículo te ha ayudado, considera invitarme a un café o hacer una donación vía PayPal para apoyar la investigación y publicación de nuevos artículos en TechOverflow
