


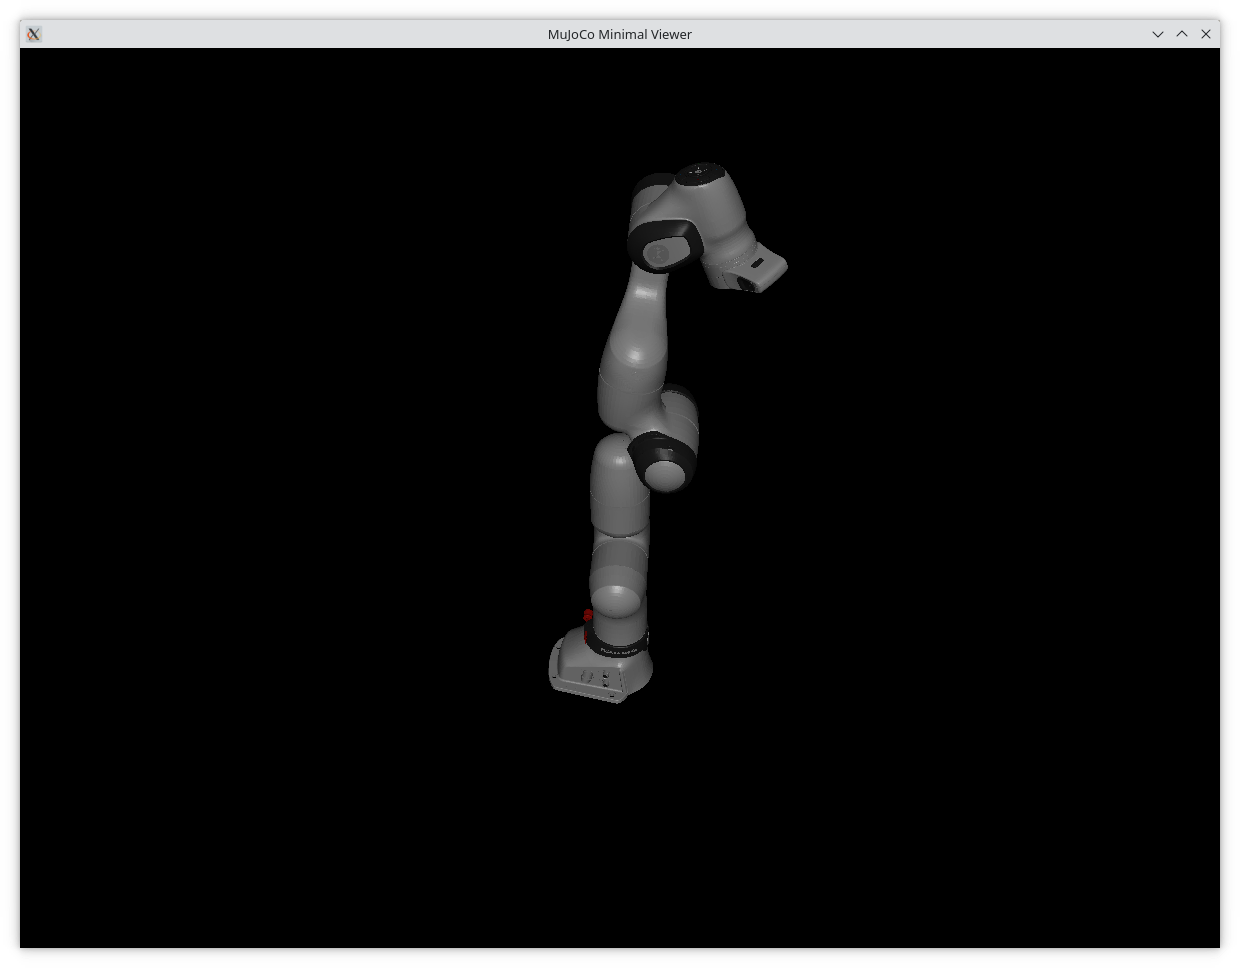
Este programa minimal em Mujoco C++ carrega uma cena Mujoco a partir de um arquivo XML e a exibe em uma janela com navegação por mouse. Ele usa GLFW para gerenciamento de janela e tratamento de entrada.
Além da visualização, ele também executa um loop de simulação simples, avançando a física em tempo real. Note que a simulação é muito básica para fins deste exemplo, mas possui sincronização em tempo real embutida.
mujoco_scene_viewer.cpp
// minimal_viewer.cpp
// Compilação: veja as notas abaixo

#include <mujoco/mujoco.h>
#include <GLFW/glfw3.h>
#include <cstdio>
#include <cstdlib>
#include <cmath>
#include <time.h>

// --- Globais mantidos mínimos para os callbacks do GLFW ---
static mjModel* m = nullptr;
static mjData*  d = nullptr;

static mjvCamera cam;       // câmera abstrata
static mjvOption opt;       // opções de visualização
static mjvScene  scn;       // cena abstrata
static mjrContext con;      // contexto GPU personalizado

static bool  button_left = false, button_middle = false, button_right = false;
static double lastx = 0, lasty = 0;
// Sincronização em tempo real: registrar tempos de início da simulação e do relógio de parede
static double sim_start_time = 0.0;
static double realtime_start = 0.0;

// --- Callback de erro do GLFW ---
static void glfw_error_callback(int error, const char* description) {
  std::fprintf(stderr, "Erro GLFW %d: %s\n", error, description);
}

// --- Botão do mouse: lembrar quais botões estão pressionados ---
static void mouse_button_callback(GLFWwindow* window, int button, int act, int /*mods*/) {
  // Tratamento simples e estável do estado dos botões
  if (button == GLFW_MOUSE_BUTTON_LEFT)   button_left   = (act == GLFW_PRESS) ? true : (act == GLFW_RELEASE ? false : button_left);
  if (button == GLFW_MOUSE_BUTTON_MIDDLE) button_middle = (act == GLFW_PRESS) ? true : (act == GLFW_RELEASE ? false : button_middle);
  if (button == GLFW_MOUSE_BUTTON_RIGHT)  button_right  = (act == GLFW_PRESS) ? true : (act == GLFW_RELEASE ? false : button_right);

  // Registrar a posição atual do cursor (coordenadas da janela)
  glfwGetCursorPos(window, &lastx, &lasty);
}

// --- Movimento do mouse: converter movimento em ação da câmera ---
static void cursor_pos_callback(GLFWwindow* window, double xpos, double ypos) {
  if (!m) return;
  // Se nenhum botão do mouse estiver pressionado, apenas atualizar a última posição
  if (!button_left && !button_right && !button_middle) {
    lastx = xpos;
    lasty = ypos;
    return;
  }

  // Calcular movimento em coordenadas de janela, normalizar pela altura do framebuffer (estável entre DPIs)
  int fbw = 0, fbh = 1;
  glfwGetFramebufferSize(window, &fbw, &fbh);
  if (fbh <= 0) fbh = 1;

  double dx = (xpos - lastx) / (double)fbh;
  double dy = (ypos - lasty) / (double)fbh;
  lastx = xpos;
  lasty = ypos;

  if (button_left) {
    // Arrastar com botão esquerdo: rotacionar
    mjv_moveCamera(m, mjMOUSE_ROTATE_H, dx, dy, &scn, &cam);
  } else if (button_right) {
    // Arrastar com botão direito: mover horizontalmente
    mjv_moveCamera(m, mjMOUSE_MOVE_H, dx, dy, &scn, &cam);
  } else if (button_middle) {
    // Arrastar com botão do meio: zoom
    mjv_moveCamera(m, mjMOUSE_ZOOM, dx, dy, &scn, &cam);
  }
}

// --- Zoom com roda do mouse ---
static void scroll_callback(GLFWwindow* window, double /*xoffset*/, double yoffset) {
  if (!m) return;
  // Rolar para zoom (fator suave)
  mjv_moveCamera(m, mjMOUSE_ZOOM, 0, -0.05 * yoffset, &scn, &cam);
}

// --- Tecla: 'R' para reiniciar ---
static void key_callback(GLFWwindow* window, int key, int scancode, int act, int mods) {
  if (act == GLFW_PRESS || act == GLFW_REPEAT) {
    if (key == GLFW_KEY_R) {
      // Reiniciar estado da simulação e temporizadores de tempo real para que a simulação não avance demais
      mj_resetData(m, d);
      sim_start_time = (d ? d->time : 0.0);
      realtime_start = glfwGetTime();
    }
    if (key == GLFW_KEY_ESCAPE) glfwSetWindowShouldClose(window, GLFW_TRUE);
  }
}

int main(int argc, char** argv) {
  // Uso
  if (argc < 2) {
    std::printf("Uso: %s modelo.xml\n", argv[0]);
    return 1;
  }

  // (MuJoCo open-source >= 2.2 não tem etapa de ativação de licença)

  // Carregar modelo
  char error[1024] = {0};
  m = mj_loadXML(argv[1], nullptr, error, sizeof(error));
  if (!m) {
    std::fprintf(stderr, "Não foi possível carregar o modelo: %s\n", error);
    return 1;
  }
  d = mj_makeData(m);

  // Inicializar GLFW
  glfwSetErrorCallback(glfw_error_callback);
  if (!glfwInit()) {
    std::fprintf(stderr, "Não foi possível inicializar o GLFW\n");
    return 1;
  }

  // Criar janela/contexto
  glfwWindowHint(GLFW_DOUBLEBUFFER, 1);
  GLFWwindow* window = glfwCreateWindow(1200, 900, "MuJoCo Minimal Viewer", nullptr, nullptr);
  if (!window) {
    std::fprintf(stderr, "Não foi possível criar a janela GLFW\n");
    glfwTerminate();
    return 1;
  }
  glfwMakeContextCurrent(window);
  glfwSwapInterval(0); // desativar vsync

  // Definir callbacks
  glfwSetMouseButtonCallback(window, mouse_button_callback);
  glfwSetCursorPosCallback(window, cursor_pos_callback);
  glfwSetScrollCallback(window, scroll_callback);
  glfwSetKeyCallback(window, key_callback);

  // Inicializar visualização do MuJoCo
  mjv_defaultCamera(&cam);
  // Definir ponto de foco da câmera para que a visualização inicial seja centralizada no modelo
  cam.lookat[0] = 0.0;
  cam.lookat[1] = 0.0;
  cam.lookat[2] = 0.5;
  mjv_defaultOption(&opt);
  mjv_defaultScene(&scn);
  mjr_defaultContext(&con);

  mjv_makeScene(m, &scn, 2000);               // alocar cena
  mjr_makeContext(m, &con, mjFONTSCALE_100);  // alocar contexto GPU

  // Inicializar temporizadores de sincronização em tempo real (iniciar ambos no mesmo tempo de relógio de parede)
  sim_start_time = d->time;
  realtime_start = glfwGetTime();

  // Posicionar câmera para mostrar o modelo inteiro
  cam.type = mjCAMERA_FREE;
  mj_forward(m, d);

  // Loop principal
  while (!glfwWindowShouldClose(window)) {
    // Avançar a simulação (passo simples aproximado em tempo real)
    mj_step(m, d);

    // --- Sincronização em tempo real: garantir que a simulação não execute mais rápido que o relógio de parede ---
    double sim_elapsed = d->time - sim_start_time;                 // segundos de simulação desde início/reinício
    double real_elapsed = glfwGetTime() - realtime_start;          // segundos de relógio de parede desde início/reinício
    double sleep_time = sim_elapsed - real_elapsed;                // positivo => simulação está adiantada
    if (sleep_time > 0.0) {
      // Dormir pelo tempo necessário (nanosleep é seguro sem flags de linker de threading)
      struct timespec req;
      req.tv_sec = (time_t)std::floor(sleep_time);
      req.tv_nsec = (long)((sleep_time - req.tv_sec) * 1e9);
      if (req.tv_sec < 0) req.tv_sec = 0;
      if (req.tv_nsec < 0) req.tv_nsec = 0;
      nanosleep(&req, nullptr);
    }

    // Obter tamanho do framebuffer e definir viewport
    int width, height;
    glfwGetFramebufferSize(window, &width, &height);
    mjrRect viewport = {0, 0, width, height};

    // Atualizar cena e renderizar
    mjv_updateScene(m, d, &opt, nullptr, &cam, mjCAT_ALL, &scn);
    mjr_render(viewport, &scn, &con);

    // Trocar buffers e processar eventos
    glfwSwapBuffers(window);
    glfwPollEvents();
  }

  // Limpeza
  mjr_freeContext(&con);
  mjv_freeScene(&scn);
  mj_deleteData(d);
  mj_deleteModel(m);
  glfwTerminate();
  return 0;
}
Como compilar
Salve isto como CMakeLists.txt
CMakeLists.txt
cmake_minimum_required(VERSION 3.10)
project(mujocotest)

set(CMAKE_CXX_STANDARD 17)
set(CMAKE_CXX_STANDARD_REQUIRED ON)
set(CMAKE_CXX_EXTENSIONS OFF)

find_package(PkgConfig REQUIRED)
pkg_search_module(MUJOCO mujoco)
pkg_search_module(GLFW REQUIRED glfw3)

if(NOT MUJOCO_FOUND)
	set(MUJOCO_INCLUDE_DIRS /opt/mujoco/include)
	set(MUJOCO_LIBRARIES /opt/mujoco/lib/libmujoco.so)
endif()

add_executable(mujocotest main.cpp)
target_include_directories(mujocotest PRIVATE ${MUJOCO_INCLUDE_DIRS} ${GLFW_INCLUDE_DIRS})
target_link_libraries(mujocotest PRIVATE ${MUJOCO_LIBRARIES} ${GLFW_LIBRARIES})
e compile assim:
build_mujoco.sh
cmake .
make -j8
Como executar
run_mujoco.sh
./mujocotest ~/mujoco_menagerie/franka_fr3/fr3.xml
Related posts
If this post helped you, please consider buying me a coffee or donating via PayPal to support research & publishing of new posts on TechOverflow
